Исходная задача
Автоматизировать процесс формирования слоя алюминиевых чушек с последующим паллетированием на платформы.

Робототехнический комплекс «ROBOMATIC M-410iC/315» разработан для автоматизированной укладки алюминиевых чушек в пакет, с переворотом каждой нечетной чушки в ряду на 180° для сцепления чушек в замок, и с поворотом…
Автоматизировать процесс формирования слоя алюминиевых чушек с последующим паллетированием на платформы.
| Объект | Завод компании РУСАЛ |
| Роботы | FANUC M-410iC/315 |
| Задача | Автоматизировать процесс формирования слоя алюминиевых чушек с последующим паллетированием на платформы. |
Робототехнический комплекс «ROBOMATIC M-410iC/315» разработан для автоматизированной укладки алюминиевых чушек в пакет, с переворотом каждой нечетной чушки в ряду на 180° для сцепления чушек в замок, и с поворотом каждого четного ряда на 90° с последующей паллетизацией слоя чушек на платформы. Максимальная производительность робототехнического комплекса составляет 1000 чушек в час.
Чушки с «разливочного конвейера» попадают в начало «цепного конвейера для подготовки слоя». Если положение чушки отличается более чем на 10 градусов от перпендикулярного относительного оси цепного конвейера, оператор поправляет положение чушки или снимает ее с конвейера. Далее чушка проходит через датчики «системы сортировки чушек», с их помощью из общего потока выделяются «опорные чушки», они удаляются с конвейера в автоматическом режиме. Затем чушки переходят на участок конвейера формирования слоя. На данном участке чушки проходят через выравниватель и кантователь, с помощью которых, согласно схеме укладки, формируется слой. Получившийся слой забирается манипулятором FANUC M410iC/185 с помощью захватного устройства, и переноситься на одну из 3-х установочных платформ, на которой производиться сборка пакета, согласно схеме укладки. После окончания сборки пакета на платформе, робот-манипулятор продолжает укладку на следующую свободную платформу. Над платформой с готовым пакетом, загорается зеленый световой сигнал, что означает разрешение на забор сформированного пакета. После того, как водитель вилочного погрузчика заберет пакет и подтвердит операцию нажатием на соответствующую кнопку, над освободившейся платформой загорится крансый световой сигнал, запрещающий работу погрузчика. Формирование пакетов осуществляется на любой из свободных платформ.
| Робот-манипулятор FANUC M-410iC/315 | 1 |
|---|---|
| Контроллер робота FANUC R-30iB | 1 |
| Установочная плита под робота (1300×1300×40 мм) | 1 |
| Защитное ограждение робота | 1 |
| Шкаф управления робототехнического комплекса | 1 |
| Захватное устройство для перемещения слоя чушек (7 шт) | 1 |
| Конвейер для подготовки слоя | 1 |
| Установочные платформы для формирования пакетов | 3 |
| Тепловые экраны для установочных платформ | 3 |
| Сенсорные панели оператора OMRON | 2 |
| Набор пневматических комплектующих (включая воздухоподготовку, пневмотрубки) | 1 |
| Набор электрических комплектующих (включая сигнальную колонну со звуковым модулем, кнопочные посты и т.д.) | 1 |
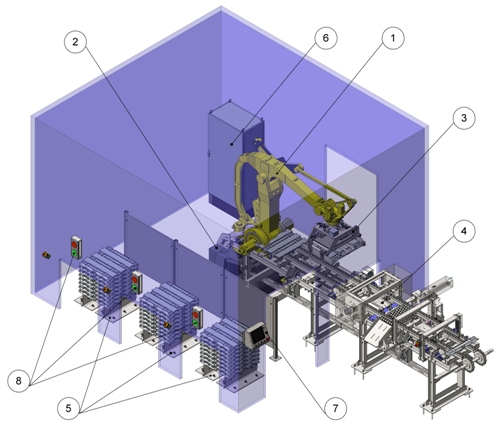
| 1 | Робот-манипулятор FANUC M-410 iC/315 | 1 шт |
|---|---|---|
| 2 | Контроллер манипулятора FANUC R-30iB | 1 шт |
| 3 | Захватное устройство для перемещения слоя чушек | 1 шт |
| 4 | Конвейер для подготовки слоя | 1 шт |
| 5 | Установочные платформы для формирования пакетов | 3 шт |
| 6 | Шкаф управления робототехническим комплексом | 1 шт |
| 7 | Сенсорная панель оператора OMRON (10 дюймов) | 1 шт |
| 8 | Система индикации робототехнического комплекса | 1 компл. |
| Модель манипулятора | FANUC M-410iC/315 | |
|---|---|---|
| Количество степеней свободы | 4 | |
| Максимальная грузоподъемность, кг | 315 | |
| Повторяемость, мм | ± 0,5 | |
| Вес механической части, кг | 1600 (1300) | |
| Радиус досягаемости, мм | 3143 | |
| Угол поворота оси, градус | J1 | 360 |
| Угол поворота оси, градус | J2 | 144 |
| Угол поворота оси, градус | J3 | 136 |
| Угол поворота оси, градус | J4 | 720 |
| Угловая скорость оси, градус/с | J1 | 90 |
| Угловая скорость оси, градус/с | J2 | 100 |
| Угловая скорость оси, градус/с | J3 | 110 |
| Угловая скорость оси, градус/с | J4 | 195 |
| Класс защиты от пыли и влаги | IP54 |
Видео:
Видео:

