Исходная задача
Автоматизировать процесс извлечения гиперпрессованных кирпичей из пресса и их последующей укладки на технологические поддоны.

Компания АЛЬФА ИНЖИНИРИНГ завершила внедрение робототехнического комплекса (РТК) «ROBOMATIC M-900iB/360». Комплекс предназначен для паллетирования в автоматическом режиме гиперпрессованных кирпичей (ГПК) на…
Автоматизировать процесс извлечения гиперпрессованных кирпичей из пресса и их последующей укладки на технологические поддоны.
| Объект | Завод по производству гиперпрессованных кирпичей |
| Роботы | FANUC М-900iB/360 |
| Задача | Автоматизировать процесс извлечения гиперпрессованных кирпичей из пресса и их последующей укладки на технологические поддоны. |
Компания АЛЬФА ИНЖИНИРИНГ завершила внедрение робототехнического комплекса (РТК) «ROBOMATIC M-900iB/360». Комплекс предназначен для паллетирования в автоматическом режиме гиперпрессованных кирпичей (ГПК) на технологические поддоны для последующей обработки.
Процесс паллетирования включает следующие этапы:
| Робот-манипулятор FANUC M-900iB/360 | 1 |
|---|---|
| Контроллер робота FANUC R-30iB Plus | 1 |
| Шкаф управления РТК | 1 |
| Захватное устройство для перемещения ГПК | 1 |
| Набор пневматических комплектующих (блок подготовки воздуха, пневмоклапаны, пневмошланги и пр.) | 1 |
| Набор электрических комплектующих (сигнальную колонна со звуковым модулем, кнопочные посты, светофоры, кабели и пр.) | 1 |
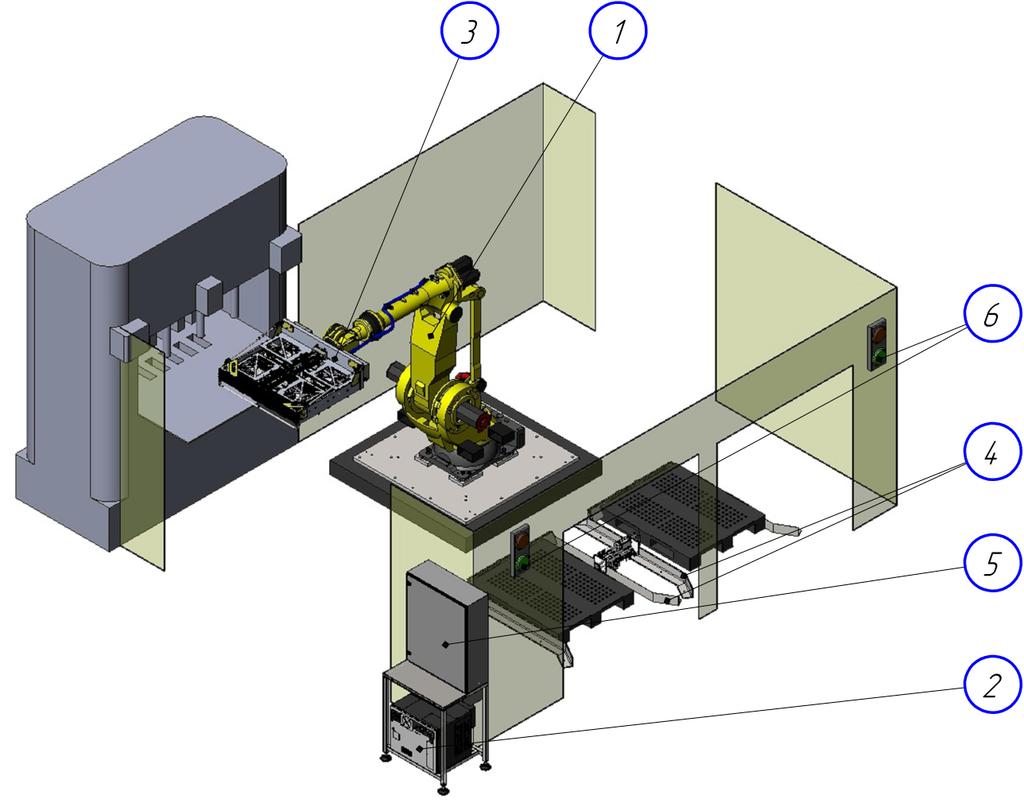
| 1 | Робот-манипулятор FANUC M-900iB/360 | 1 шт |
|---|---|---|
| 2 | Контроллер манипулятора FANUC R-30iB Plus | 1 шт |
| 3 | Захватное устройство для перемещения кирпичей | 1 шт |
| 4 | Позиционеры для технологических поддонов | 1 шт |
| 5 | Шкаф управления РТК | 1 шт |
| 6 | Система индикации РТК | 1 компл. |
FANUC M-900iВ/360 представляет собой шарнирный робот-манипулятор с 6-ю степенями свободы. Для перемещения гиперпрессованных кирпичей на фланце 6-й оси устанавливается захватное устройство.
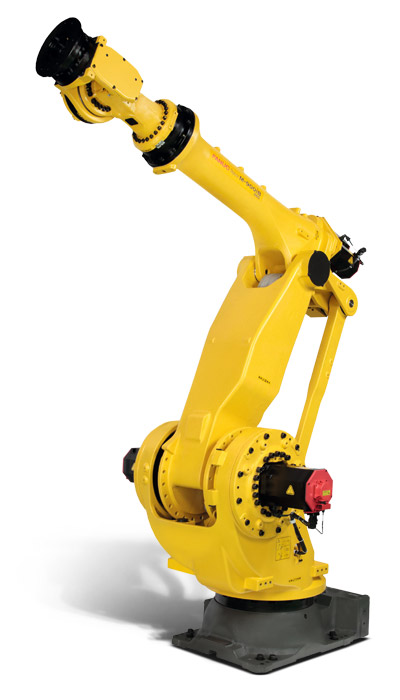
Модель манипулятора
FANUC M-900iB/360
Количество степеней свободы
6
Максимальная грузоподъемность, кг
360
Повторяемость, мм
± 0,1
Вес механической части, кг
1540
Радиус досягаемости, мм
2655
Угол поворота оси, градус
J1
370
J2
151
J3
224
J4
720
J5
250
J6
720
Угловая скорость оси, градус/с
J1
110
J2
105
J3
100
J4
110
J5
110
J6
180
Класс защиты от пыли и влаги
корпус - IP54, запястье – IP67
Для управления роботом-манипулятором используется контроллер FANUC R-30iB Plus, оснащаемый пультом управления iPendant. Пульт управления iPendant предназначен для составления и редактирования программ, а также ручного управления роботом.
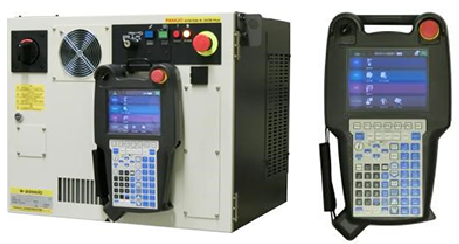
Модель контроллера
FANUC R-30iB Plus
Максимальное количество контролируемых осей
40
Вес контроллера, кг
120
Габаритные размеры, ДхШхВ, мм
600х500х470
Длина кабеля пульта управления, м
10
Параметры электропитания
3 фазы, перем. ток 380В / 50 Гц
Подключаемая электрическая мощность, кВт (с учетом механической части)
15
Средняя потребляемая электрическая мощность, кВт (с учетом механической части)
3
Класс защиты от пыли и влаги
IP54
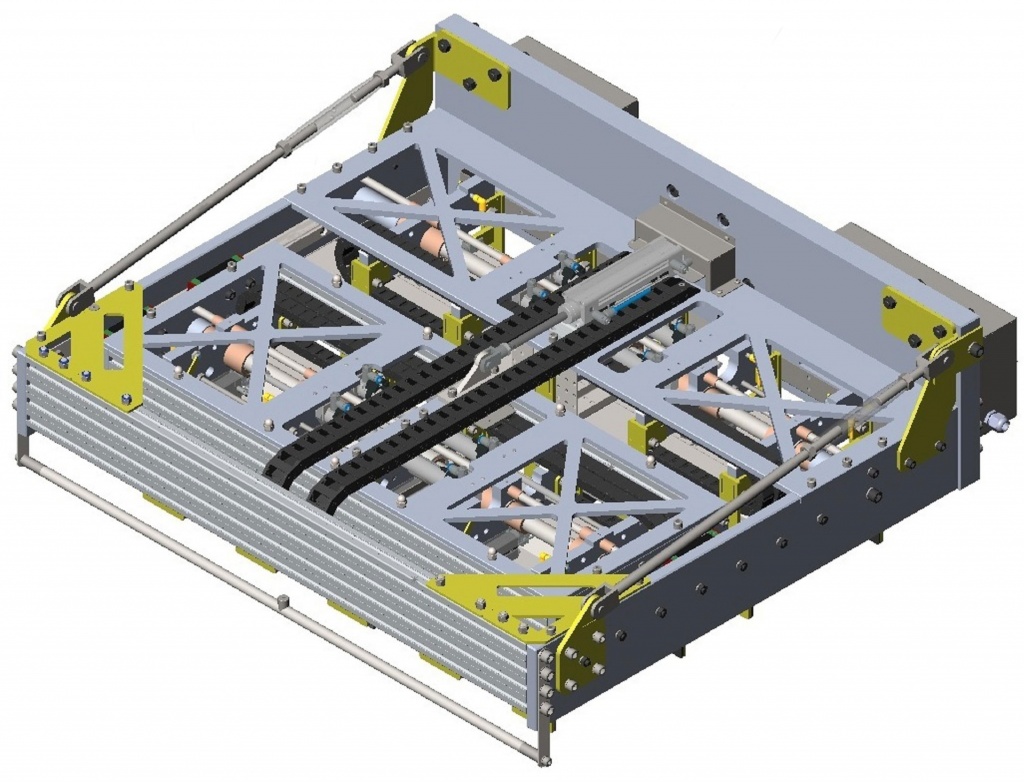
Надежное сжатие, исключающее падение кирпичей.
Аккуратный захват кирпичей без их повреждения.
Уменьшенная общая масса схватывающего устройства за счет использования в конструкции рамы алюминиевого профиля.
Продуманная и надежная конструкция с минимумом возможных поломок.
В схвате используются пневмоприводы как с воздушным демпфированием, так и без. Демпфирование предназначено для обеспечения плавности работы пневматических приводов в конечных точках.
Компьютерный расчет прочностных характеристик и компьютерное моделирование работы (с учетом динамических нагрузок) гарантирует продолжительный срок эксплуатации захватного устройства.
Удобное электрическое подключение через разъем руки робота.
Видео:
